


Handling
Bauteile und Materialien werden zwischen Stationen, Förderern und Vorrichtungen bewegt.
Ab drei Zeichen erscheinen Vorschläge.
Kein Treffer. Versuchen Sie einen anderen Begriff oder wählen Sie unten ein Thema.
Steuerung am Modell absichern
Der Themenbereich im Überblick
Kunden, für die wir arbeiten
Verbundvorhaben und ihre Ergebnisse
Arbeiten bei IQstruct Engineering
ISO 9001 und TISAX
Allianzen, Verbände, Marktplätze
Qualitätspolitik und Zertifikat
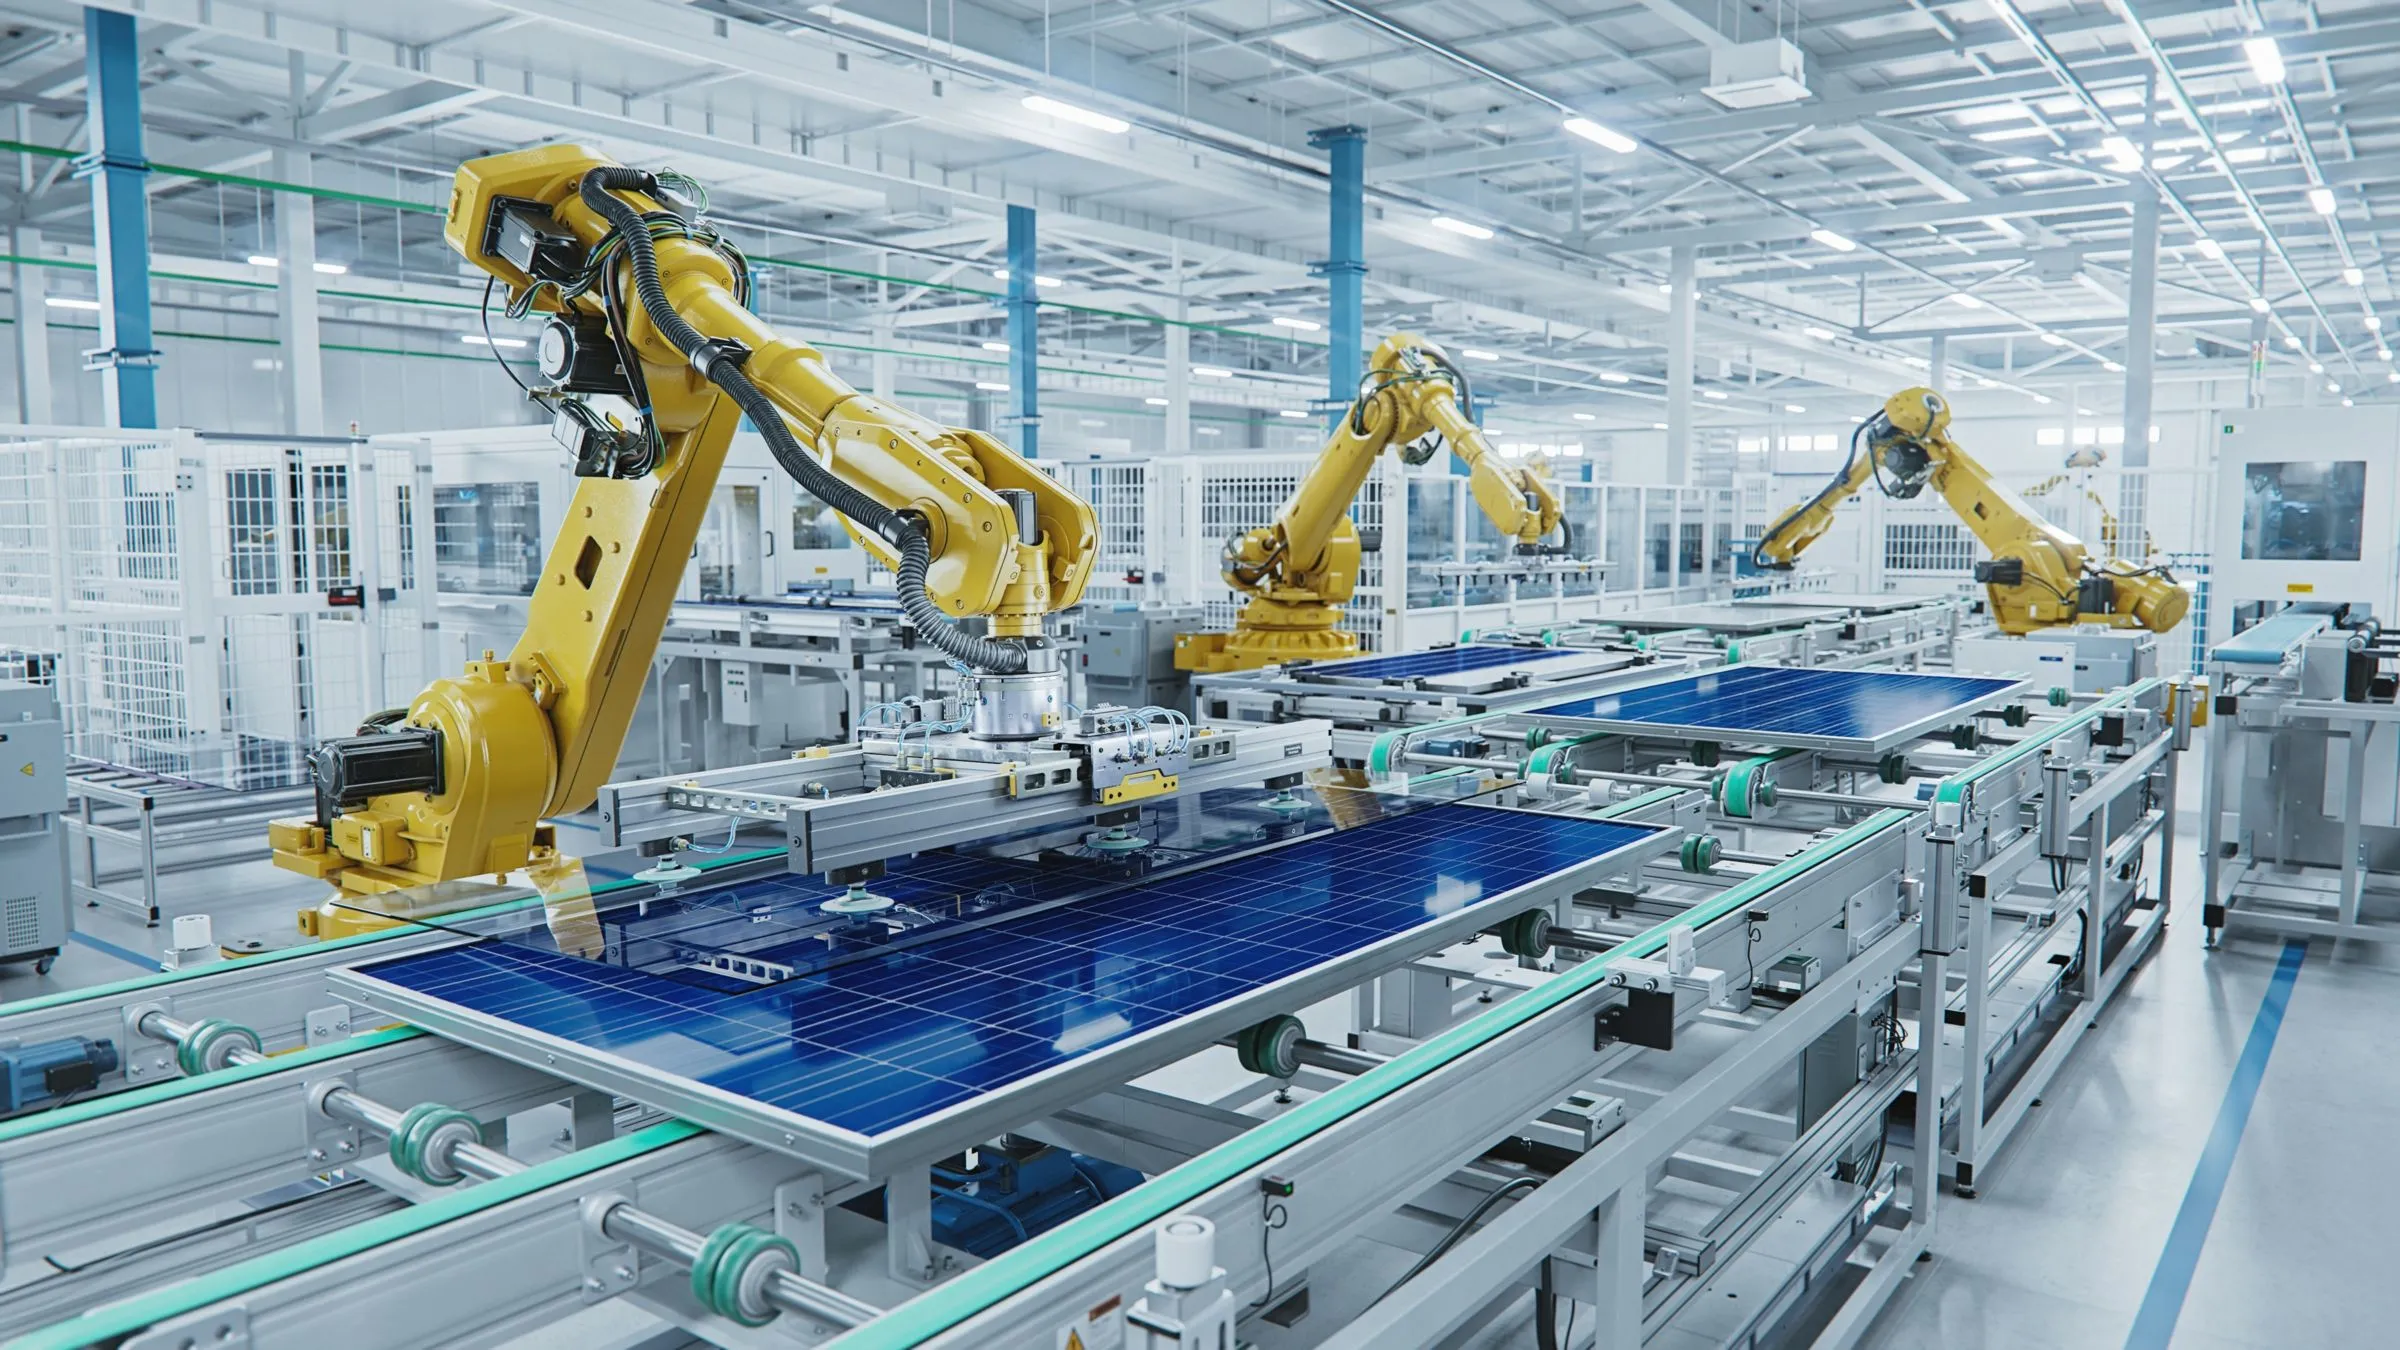
Roboterprogramme verbinden Bewegungen mit Werkzeugen, Sicherheitsfreigaben und der übergeordneten Steuerung.
Eine kollisionsfreie Bahn allein genügt nicht für eine verlässliche Zelle. Werkstückzustände, Betriebsarten und Störungsreaktionen müssen mit der SPS und den Nachbarstationen abgestimmt sein. Änderungen kurz vor dem Hochlauf machen diese Übergänge besonders kritisch. Geeignete Programmstrukturen und frühzeitige Tests helfen, Abweichungen gezielt zu bearbeiten und den Stand an der realen Anlage nachvollziehbar zu übernehmen.
IQstruct Engineering programmiert Roboter für Handling, Palettieren, Montage und Schrauben. Offline-Programmierung, Simulation, Schnittstellenabstimmung und Inbetriebnahme gehören zum Angebot. Eingesetzt werden ABB, KUKA und FANUC sowie Universal Robots für Cobot-Anwendungen; Schweißen und Kleben ergänzen das mögliche Prozessspektrum.
Im kostenfreien Erstgespräch klären wir, welche Robotermarke im Einsatz ist, wie die Zelle an die Steuerung angebunden wird und was sich vorab am Modell prüfen lässt.
Schweißen und Kleben ergänzen das mögliche Prozessspektrum.
Bauteile und Materialien werden zwischen Stationen, Förderern und Vorrichtungen bewegt.
Lagenbilder, Greiferwechsel und Übergaben werden mit der Anlage abgestimmt.
Fügevorgänge werden mit Prozessschritten und Peripherie der Zelle verbunden.
Schraubprozesse werden mit Freigaben und Rückmeldungen in den Zellenablauf eingebunden.
Eingesetzt werden ABB, KUKA und FANUC sowie Universal Robots für kollaborative Anwendungen.
Für die Offline-Programmierung nutzen wir ABB RobotStudio, FANUC ROBOGUIDE sowie KUKA.Sim, KUKA.WorkVisual und KUKA iiQWorks. Welche Umgebung passt, richtet sich nach Robotergeneration, Steuerung und Aufgabe.
Im Modell werden Roboter, Greifer, Werkstücke und Umgebung positioniert, Werkzeug- und Benutzerkoordinatensysteme festgelegt und Bahnen geplant. Erreichbarkeit, Bewegungsräume und mögliche Kollisionen werden im Detailgrad des Modells geprüft, bevor die reale Zelle zur Verfügung steht.
Die virtuelle Inbetriebnahme kann Roboter- und SPS-Programme anschließend gemeinsam gegen das Anlagenmodell prüfen. An der realen Zelle folgen Kalibrierung, letzte Bahnanpassungen und Tests mit realer Mechanik.
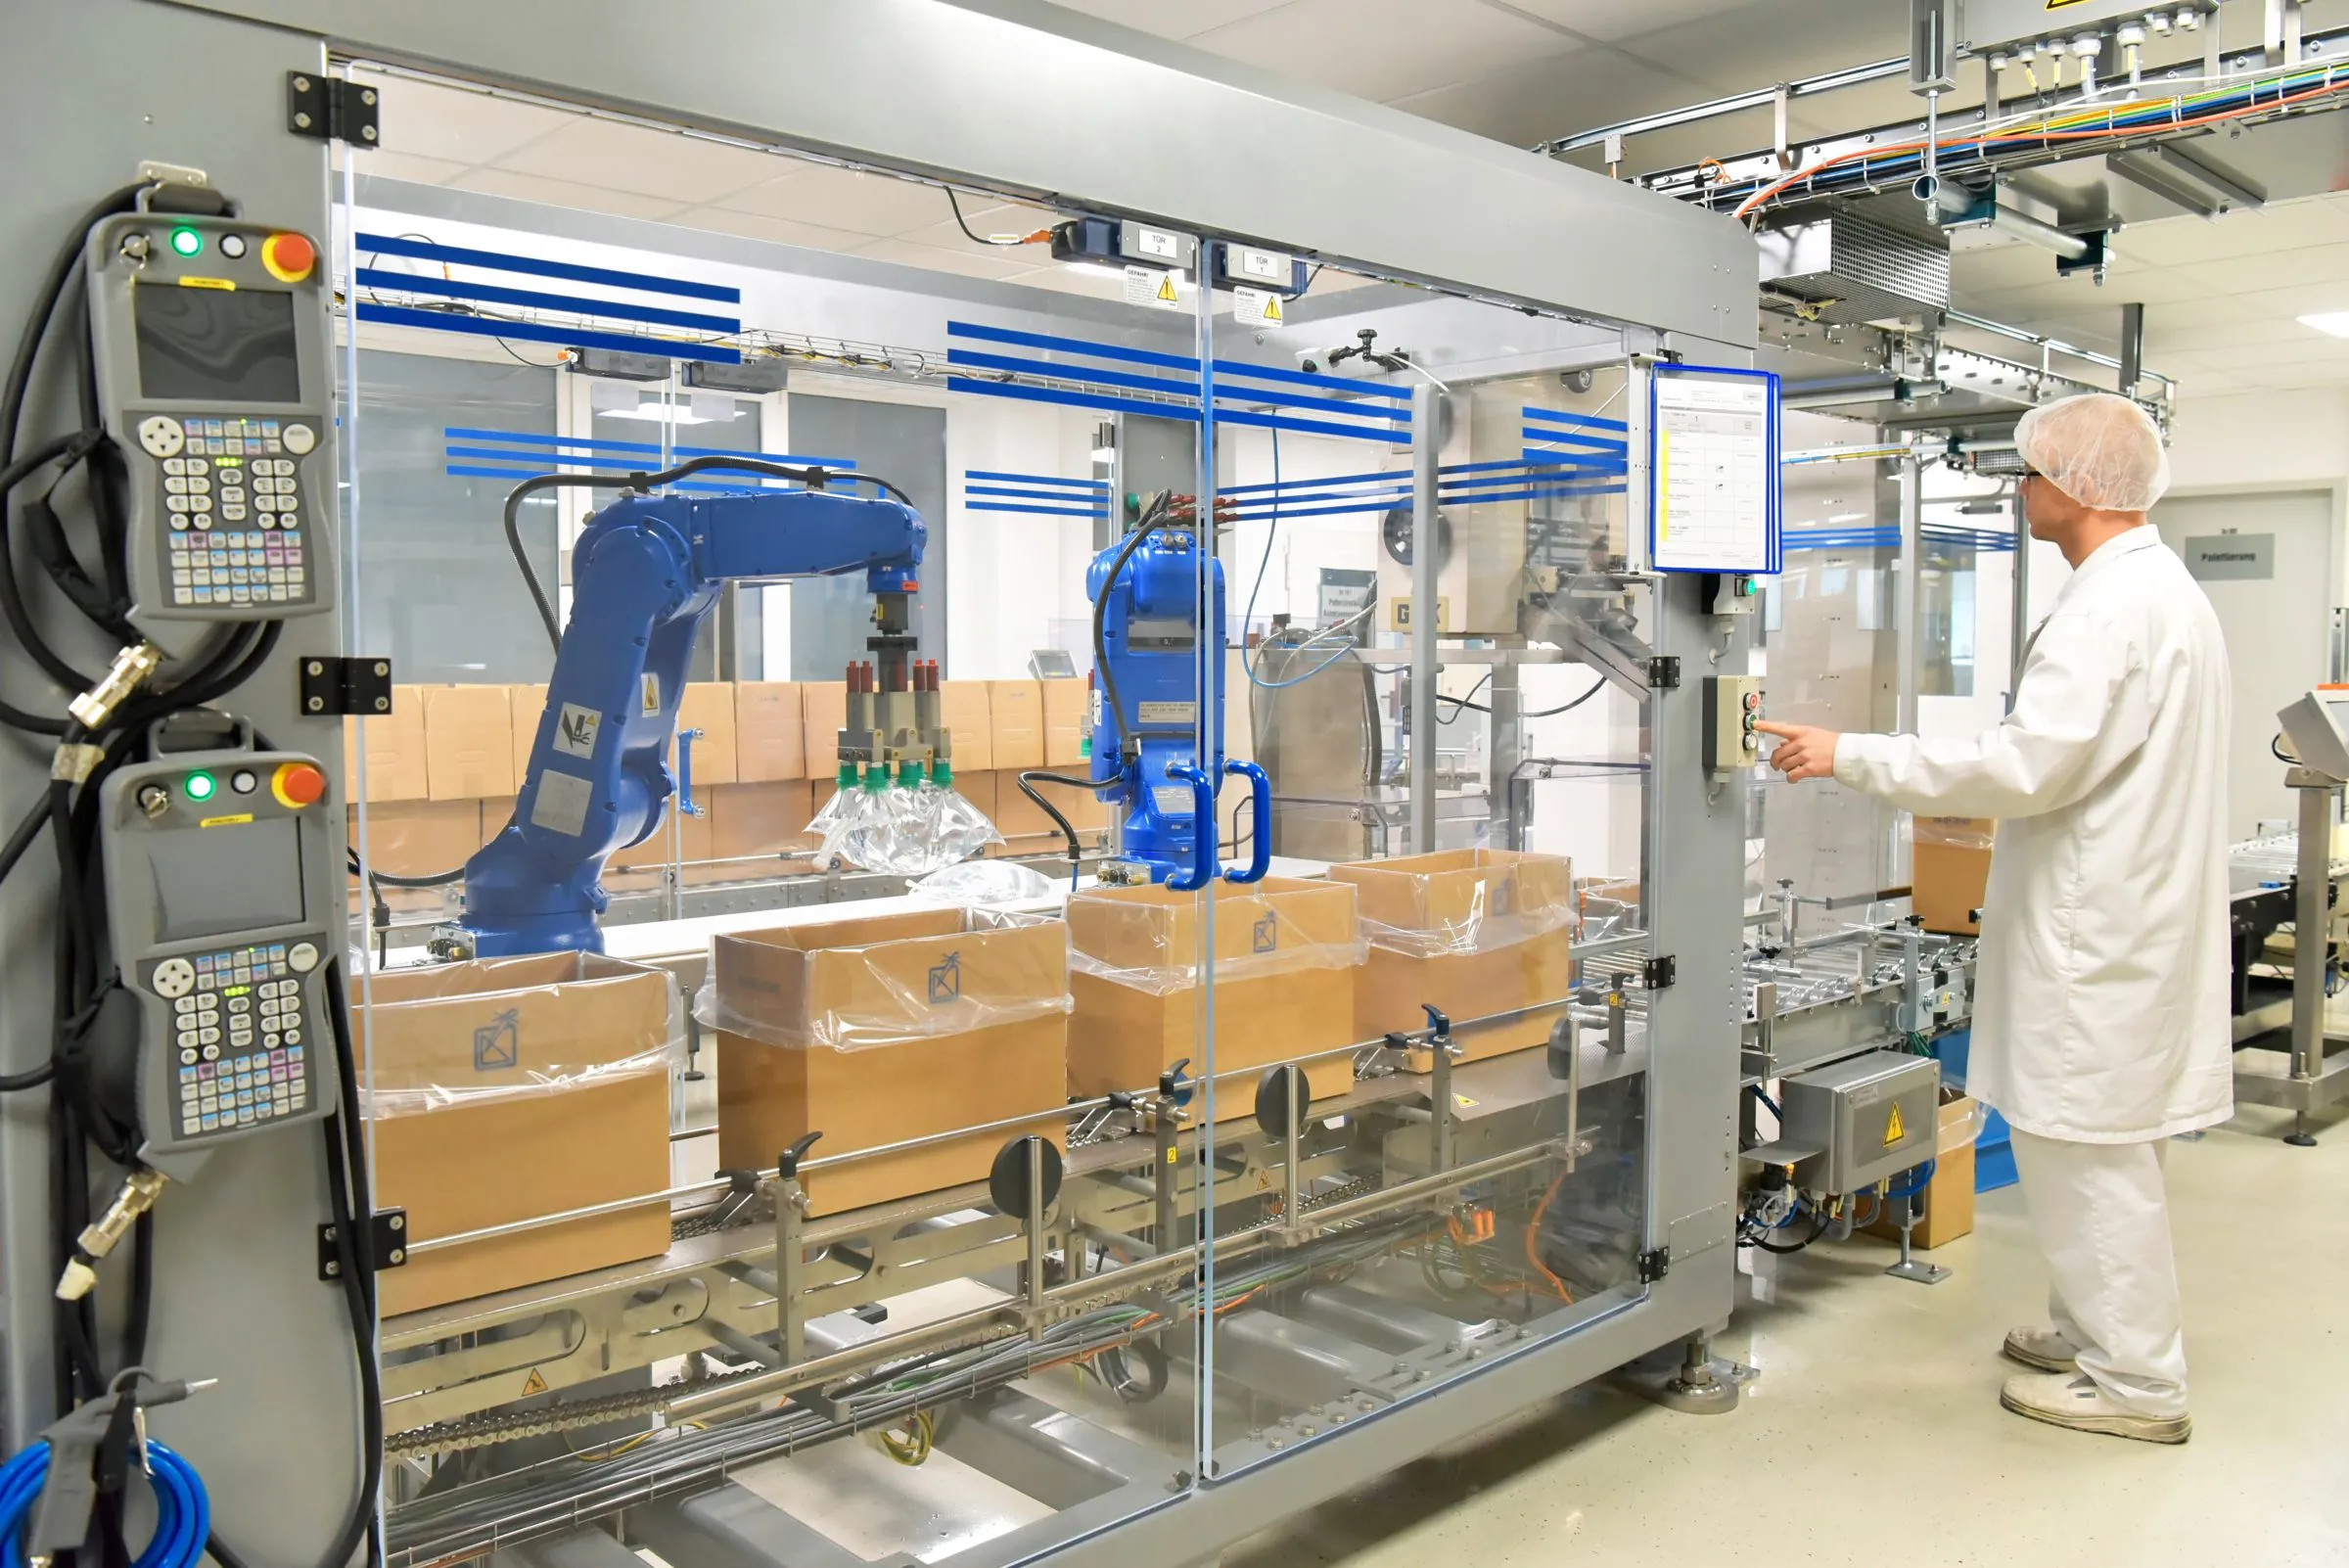
In der Zelle
Offline vorbereitete Programme werden an der realen Zelle kalibriert und mit Übergaben und Freigaben abgestimmt.
 Ai
1
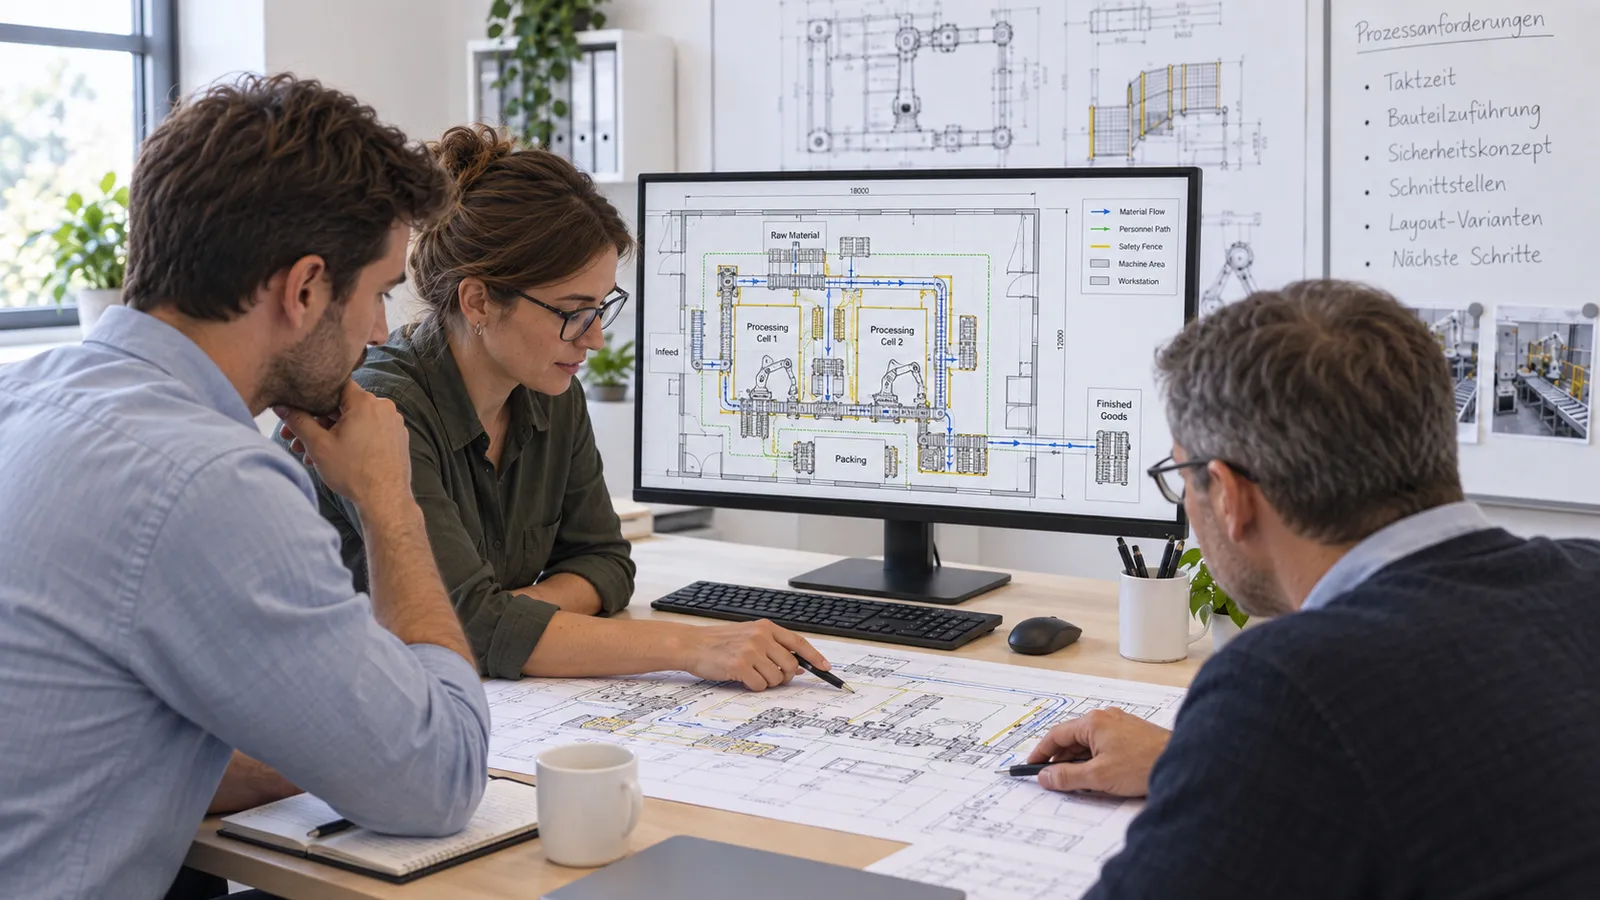
Prozessanforderungen besprechen
Prozessbeschreibung, Anlagenlayout und Schnittstellen werden mit Ihrem Team geklärt.
 Ai
2
Steuerungen programmieren
SPS- und Roboterprogramme entstehen als abgestimmtes Automatisierungskonzept.
 Ai
3
Virtuelle Inbetriebnahme
Die realen Programme steuern das Modell über eine bidirektionale Kopplung; die Phase endet mit einem abgenommenen Softwarestand.
 Ai
4
Reale Anlage in Betrieb nehmen
Der geprüfte Softwarestand geht an die reale Anlage und wird dort abgestimmt.
Welche Funktionen in der SPS und welche in der Robotersteuerung liegen, richtet sich nach Anlagenarchitektur und Kundenvorgabe.
Start-, Stopp- und Freigabesignale regeln, wann der Roboter arbeiten darf.
Die SPS wählt das passende Programm für Bauteil und Variante.
Greiferbefehle, Positionen und Rückmeldungen halten Roboter und Anlage im selben Zustand.
Störungsinformationen erreichen die Bedienung, bevor der Ablauf ins Stocken gerät.
Übergabe
Der vereinbarte Programmstand, die zugehörige Simulationsumgebung und technische Unterlagen machen die Lösung weiterbearbeitbar.
Schnittstellen, Besonderheiten und Prüfungen werden mit Test- und Prüfprotokollen dokumentiert. Damit ist auch bei späteren Änderungen erkennbar, welcher Stand übergeben wurde.
Fragen zu Planung, Umsetzung und Betrieb.
Ein Cobot ersetzt kein Sicherheitskonzept. Konkrete Schutzfunktionen und Abnahmeverantwortung werden für die Anwendung festgelegt.
Mechanische Toleranzen, reales Greiferverhalten und Prozesskräfte werden an der realen Zelle bewertet. Die Offline-Programmierung verkürzt diese Arbeit, sie bleibt aber Teil des Projekts.
Ein Taktzeitergebnis nennen wir, sobald Prozess, Sicherheitsanforderungen, Mechanik und reale Randbedingungen bekannt sind.
Vereinbarte Sicherheitszonen berücksichtigen und setzen wir um. Die Abgrenzung zur Sicherheitstechnik wird im Projekt festgelegt.
Jede Branche hat ihre Besonderheiten. Dafür braucht es einen verlässlichen Partner, der die Anforderungen kennt und passende Lösungen liefert.
Erstgespräch
Beschreiben Sie Ihre Aufgabe. Wir stimmen einen Termin ab und besprechen den möglichen Projektumfang.
 Ai
1
Sie fragen einen Gesprächstermin an
 Ai
2
Wir besprechen Ihre Anforderungen
 Ai
3
Sie erhalten ein Angebot zum abgestimmten Umfang
Schildern Sie Ihre Aufgabe über das Kontaktformular. Wir melden uns mit einem Terminvorschlag.
Erstgespräch vereinbarenTerminkalender
Hier steht der Buchungskalender. Er lädt erst nach Ihrer Zustimmung, weil Ihr Browser dabei eine Verbindung zu Microsoft aufbaut.
Ergänzende Leistungen für Ihr Vorhaben.
Verbinden Sie Ablaufsteuerung, Bedienung und Diagnose in einem abgestimmten Automatisierungskonzept.
Setzen Sie vorgegebene Schutzfunktionen in Steuerungssoftware um und prüfen Sie ihre Reaktion an der Anlage.
Prüfen Sie SPS- und Roboterprogramme am digitalen Anlagenmodell, bevor die reale Inbetriebnahme beginnt.
